技术分享 | 从一项验证到一套体系,深朴智能与您相约 IROS 2026
近日,深朴智能联合创始人兼技术副总裁李明磊受邀在 TechBeat 人工智能社区做线上 Talk,分享了深朴智能在高保真无本体数据与具身模型学习方面的研究进展。
行业长期存在一条默认分工:无本体数据用于预训练,面向部署的后训练则依赖真机遥操作数据来“锚定”。过去几年的努力都在压缩这个锚的比例,却始终没有人在部署级性能上真正移除它。HiFi-UMI 要检验的正是这条默认——这个锚是本质需求,还是历史遗留?限制无本体数据的,究竟是“无本体”本身,还是此前不够高的保真度?
HiFi-UMI 给出的答案是:保真度。3mm 级轨迹精度、40 微秒以内的硬件同步、约 200° 视场,逐一化解轨迹漂移、传感器不同步与接触区域不可见这几类长期失效模式。在横跨 VLA 与 WAM 两大家族的三个代表性模型上,仅用无本体数据后训练的策略,真机成功率与同域遥操作整体持平——而遥操作数据采自评测场景本身,无本体数据则来自别处,这是在跨域的起点上打成平手。大规模预训练进一步放大这条路径的价值,真机成功率再提升 18.1 个百分点。
论文发布后,我们在更复杂的长程任务上继续验证:柔性杯体堆叠、衣物装入与取出洗衣机,同样仅用 HiFi-UMI 数据训练,动作连贯完整,相关演示已在今年世界机器人大会主展馆展出,现场吸引了大量观众驻足。
这项结果的意义不止于一个更好用的数据集。此前,机器人能力的提升始终受制于真机数量与操作人员工时;当保真度足够高的无本体数据可以独立承担后训练,数据获取便不再与硬件规模刚性绑定,模型迭代由此获得一条独立于本体产能的路径。
目前,HiFi-UMI 已公开发布,论文上线首日登上 Hugging Face Daily Papers 日榜第一;配套的高保真数据集 HiFi-UMI-2K 同步开源。截至 2026 年 9 月 10 日,该数据集在 Hugging Face 与 ModelScope 的下载量合计超过 58 万次——这个数字背后,是整个行业对高保真、可规模化数据路径的共同关切与渴求。
下一站,匹兹堡
线上分享聚焦一个具体问题,线下我们想讲得更完整:从数据到模型,从本体到场景,以及支撑这一切快速迭代的基础设施——也想听听同行在各自路径上的经验。
IROS 2026 将于 9 月 27 日至 10 月 1 日在美国匹兹堡举行,汇聚机器人领域的研究者、工程师与产业代表,是全球机器人领域最具影响力的学术会议之一。
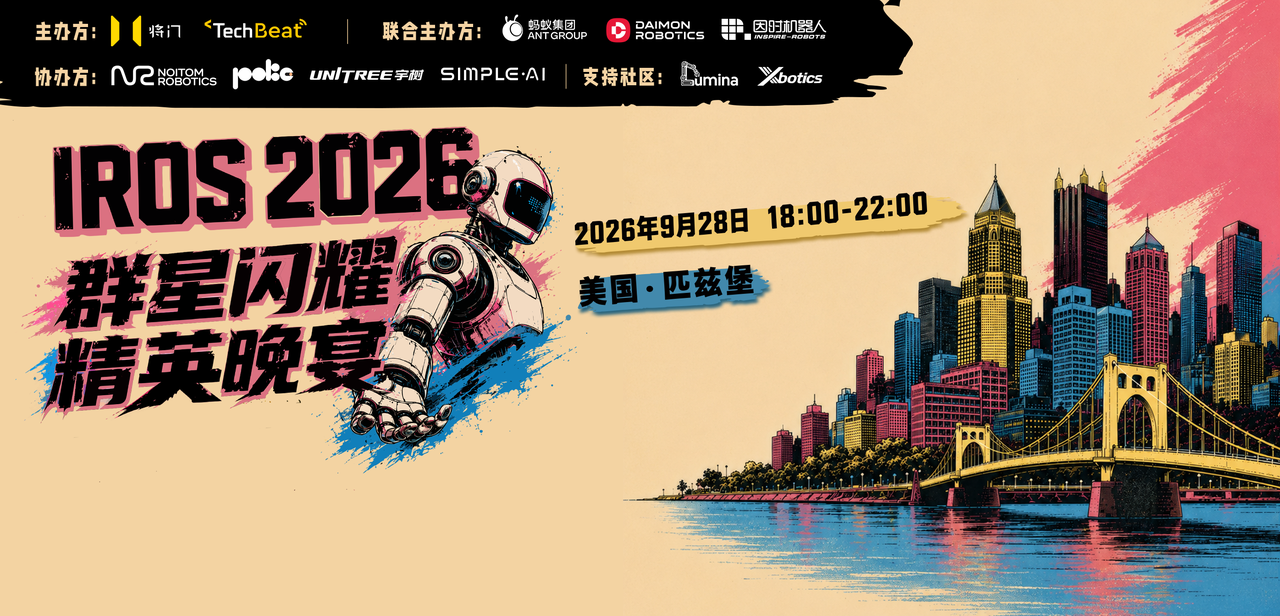
大会期间,深朴智能参与协办「IROS 2026 群星闪耀精英晚宴」。李明磊博士将作为具身智能领域创业公司代表发表演讲,分享深朴智能围绕“数据—模型—本体—场景”闭环构建的整体技术框架,涵盖通用基础操作模型、持续学习与基础设施实践。
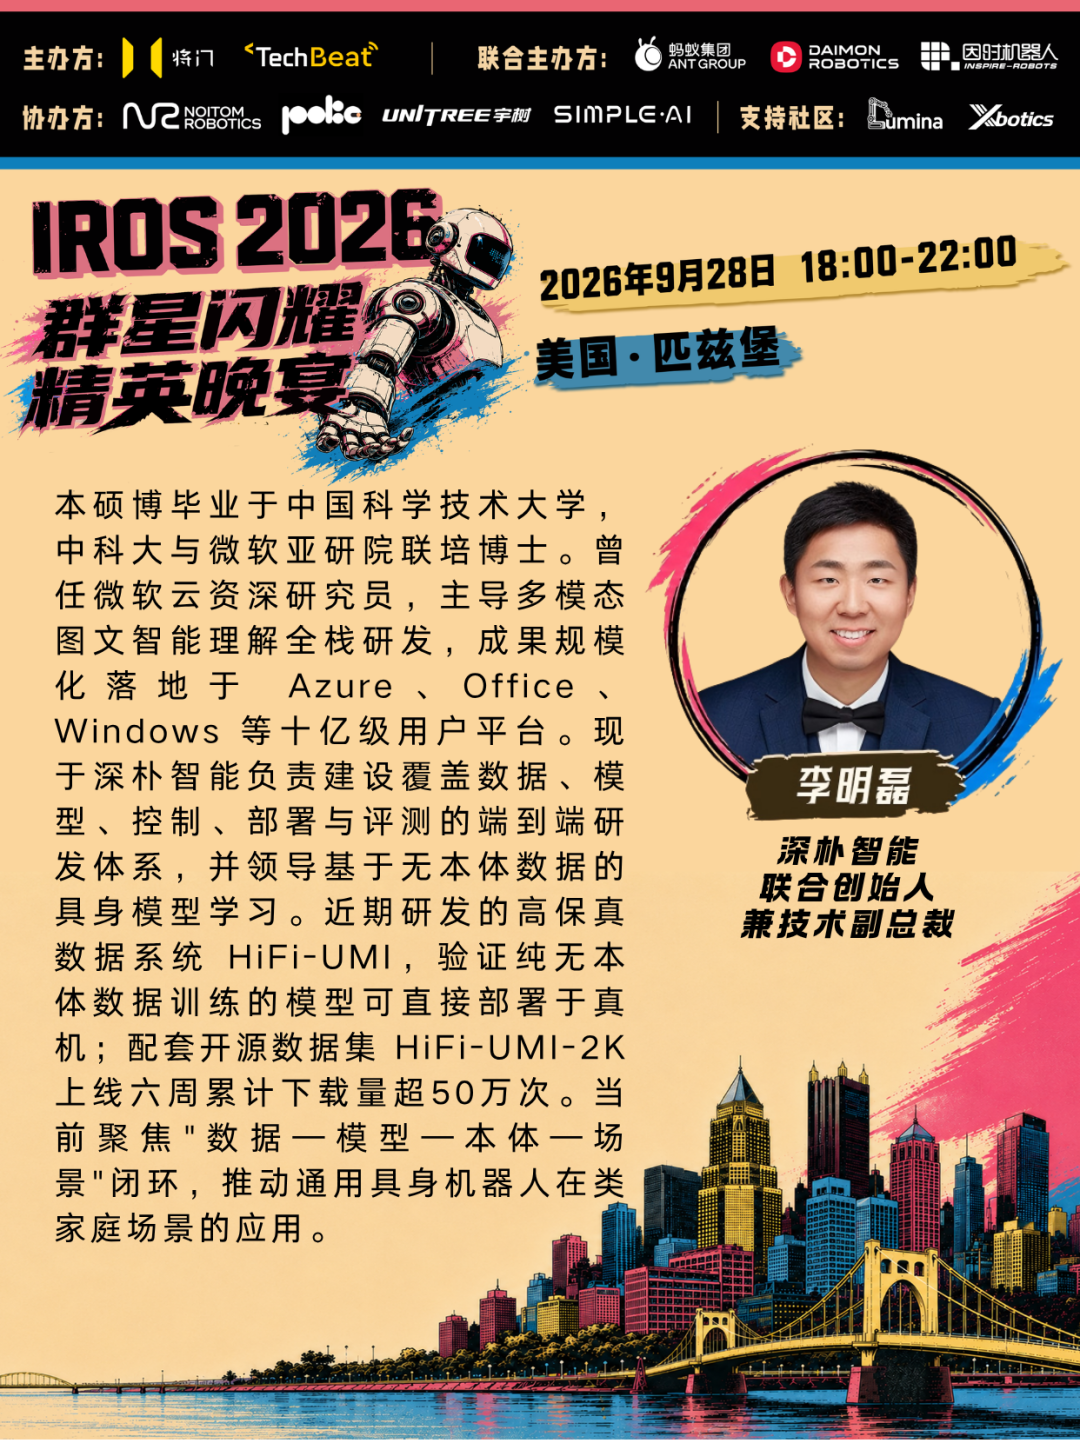
过去一年,我们最重要的几个技术判断——高保真无本体数据、记忆增强的具身系统、基础设施优先——如今已成为行业普遍关注的方向。这些判断当初如何形成、我们又经历了怎样的取舍,是这次现场想和大家分享的部分。
晚宴详情
🕒时间:
9月28日 18:00—21:30 匹兹堡当地时间
📍地点:
IROS会场附近,步行可达,具体地址将在报名审核通过后通知
📑参与方式:
深朴智能官方公众号回复“IROS2026”报名
🗓️报名截止:
9月25日 12:00 北京时间 | 00:00 匹兹堡当地时间
*活动采用报名审核制,请提前报名,审核通过后参加,不接受现场直接入场。
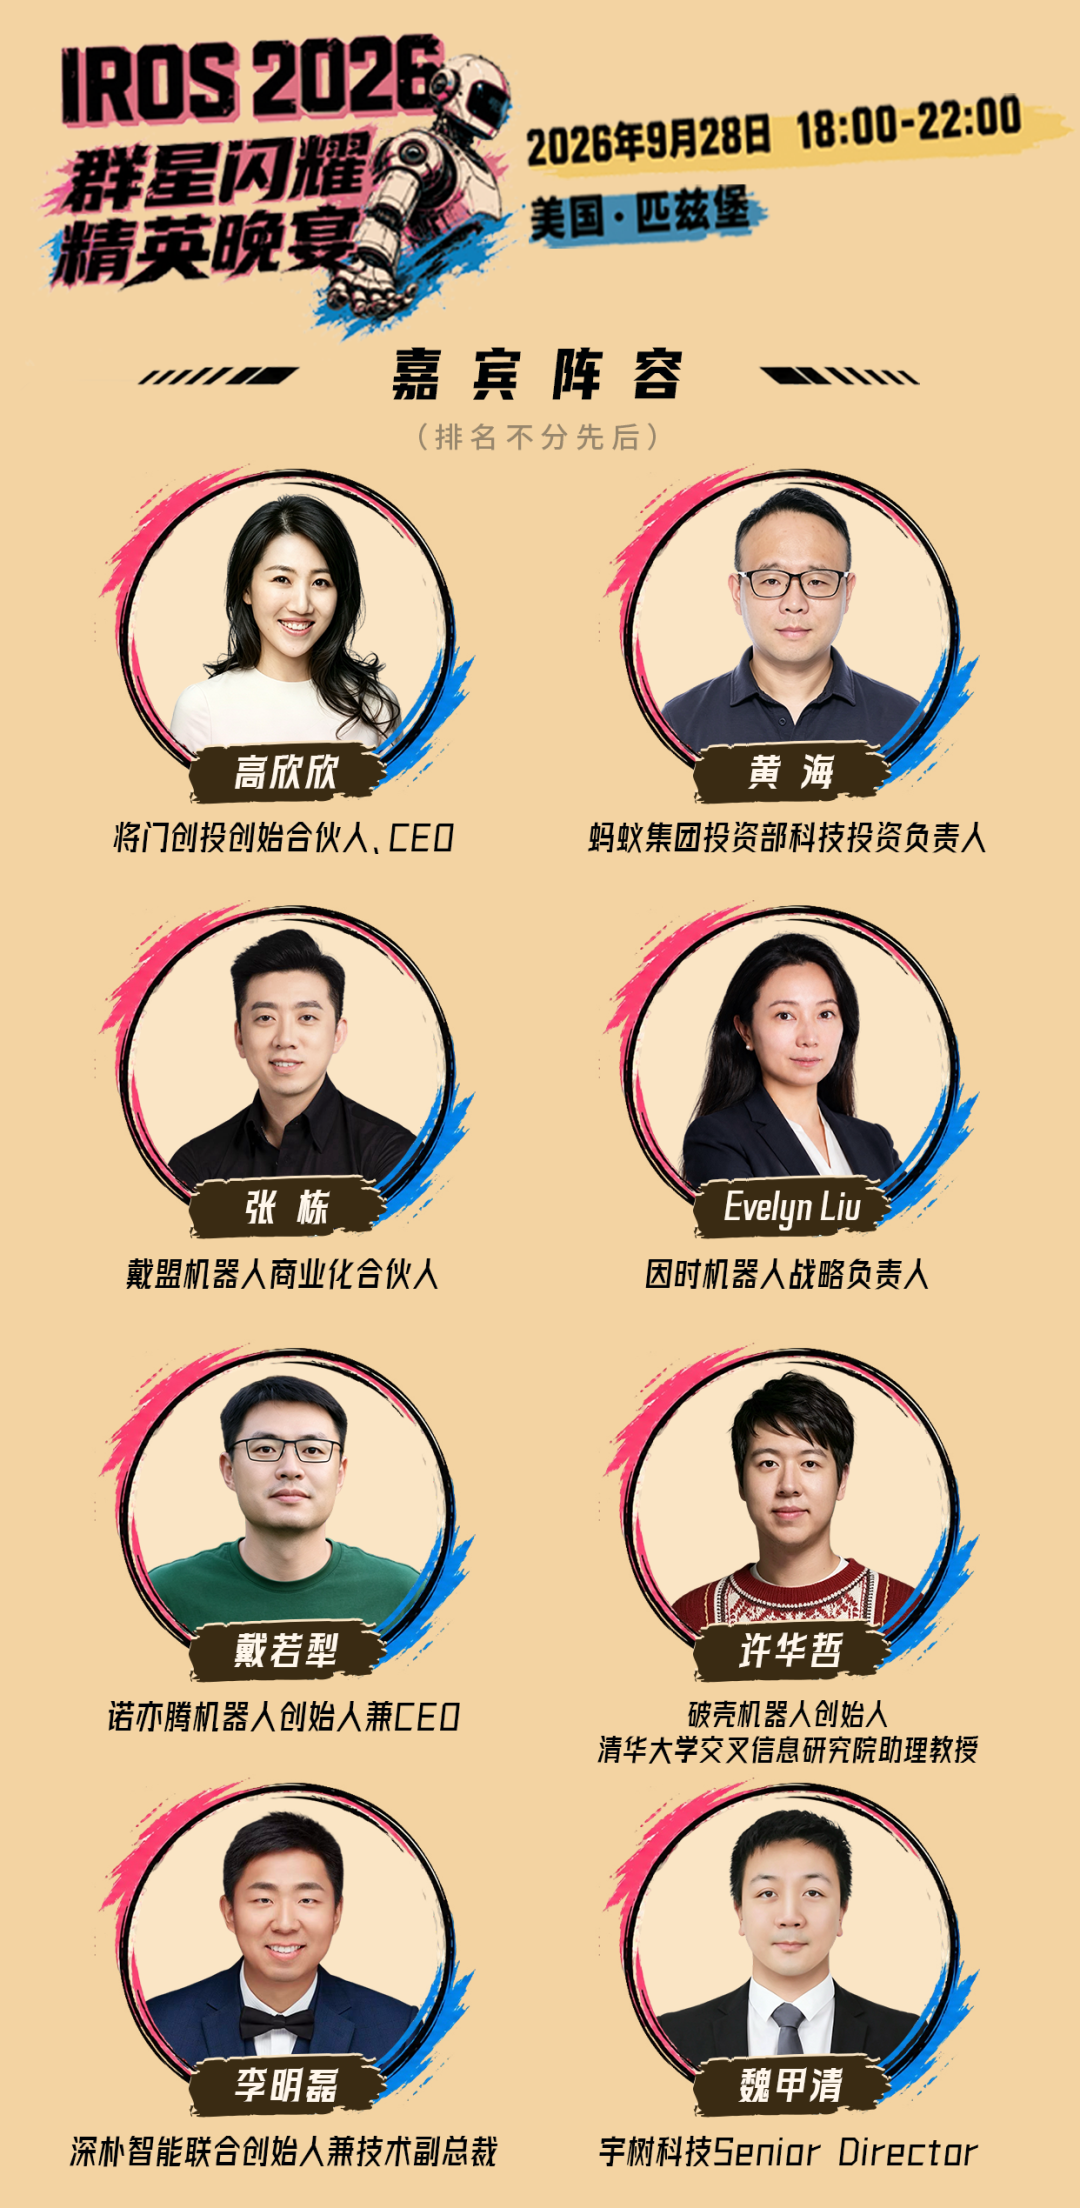
除嘉宾分享外,现场还将安排自助餐与畅饮、迷你逛展、自由交流及抽奖环节。欢迎正在探索具身智能技术、寻找合作伙伴或关注职业机会的朋友来到现场,一起聊聊各自的研究与实践。
9月28日,匹兹堡见!